1 温度调节阀的设置与位置
1.1 冷却水热交换器温度调节阀的设置
开式冷却水系统中,用于闭式冷却水热交换器的温度调节阀,其作用是:调节热交换器管侧开式冷却水的流量,以控制壳侧闭式冷却水出水的温度。西北电力设计院所设计的300MW机组开式冷却水温度调节阀的设置情况如下:渭河三期2×300MW、邹县三期2×600MW均无温度调节阀;九江三期2×350MW、吴径六期2×300MW、鄂州一期2×300MW均有温度调节阀。
由此可见,并非必须设置温度调节阀。由于闭式冷却水比开式冷却水只高
1.2 冷却器温度调节阀的设置位置
西北电力设计院设计的300MW机组冷却水温度调节阀的设置位置如表1所示。
|
冷却器名称 |
九江三期 |
鄂州一期 |
平凉一期 |
靖远二期 |
宝鸡二厂 |
关径六期 |
|
冷却水水源 |
闭式水 |
闭式水 |
开式水 |
开式水 |
开式水 |
闭式水 |
|
氢密封油装置冷却器 |
/ |
出口 |
出口 |
出口 |
出口 |
出口 |
|
BH 油冷却器 |
进口 |
/ |
/ |
出口 |
/ |
出口 |
|
发电机定子水冷却器 |
/ |
进口 |
/ |
/ |
/ |
出口 |
|
发电机润滑油冷却器 |
出口 |
/ |
出口 |
出口 |
出口 |
进口 |
|
发电机氢冷却器 |
进口 |
出口 |
出口 |
出口 |
出口 |
进口 |
|
汽机润滑油冷却器 |
进口 |
出口 |
/ |
出口 |
/ |
进口 |
|
小汽机润滑油冷却器 |
进口 |
/ |
出口 |
出口 |
出口 |
进口 |
|
电泵工作油冷却器 |
/ |
出口 |
出口 |
/ |
出口 |
/ |
|
电泵润滑油冷却器 |
/ |
出口 |
出口 |
出口 |
出口 |
/ |
从表1可知,西北电力设计院设计的300MW机组将温度调节阀多数设置在设备冷却器的出口管路上,少数设置在设备冷却器的进口管路上。下面讨论如此设置的原因和2种设置的优缺点。
2 温度调节阀位置的设置原则
2.1 从设备运行的角度考虑
将温度调节阀置于设备冷却器出口管路上,可使设备冷却器始终处于满水状态,保证其正常运行。
将温度调节阀置于设备冷却器的进口管路上,可使闭式冷却水系统运行压力较高,而常规情况下设备冷却器的设计压力较低,为了使设计压力较低的设备冷却器能承受较高的运行压力,将调节阀设置在设备冷却器的进口管道上,可增加入口管的压损,以保证冷却水在冷却器内的压力低于被冷却介质压力,从而降低设备造价。
2.2 从调节系统的角度考虑
调节对象有2种平衡能力,即有自平衡能力和无自平衡能力。有自平衡能力是指在阶跃输入扰动下,不需外加调节,被调量经过一段时间后能稳定在新的平衡状态;无自平衡能力是指在阶跃输入扰动下,被调量以一定的速度不断变化,不能稳定。
设备冷却器管、壳侧流过冷却介质的流量D由调节阀控制,如果把D作为输入信号,出口被冷却介质的温度θ作为输出信号,冷却器可表示为1个控制环节,它的阶跃响应曲线如图1所示。图1中,τ为纯迟延时间;T为时间常数;K为传递系数;△D为冷却介质流量的变化。
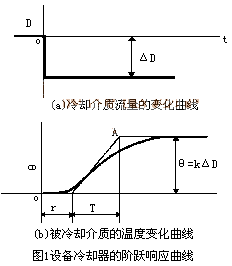
由图1可知,当D阶跃减少后,蛇形管吸热相对增加,但蛇形管有一定的热容量,它的温度不能阶跃上升,只能逐渐上升。开始时,蛇形管温度还未升高,θ几乎没有变化。随后θ上升速度增大,至A点达到最大值。之后,由于θ升高,被冷却介质与蛇形管的温差减小,传热量减少,θ上升的速度下降;最后被冷却介质的放热量和冷却介质的吸热量平衡时,θ保持不变。因此,设备冷却器有自平衡能力。
对图1曲线的数学表达式如(1)式所示:
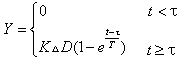 (1)
θ在τ时间段变化很慢。从物理过程看,τ 与蛇形管的热容量有关,其热容量越大,则τ 越大,反之,τ 越小。在设备冷却器中,热量从被冷却介质经蛇形管传到闭式冷却水,引起被冷却介质温度变化,在热量传递中,由于有蛇形管和闭式冷却水的2个容量,因此,设备冷却器可看作是有迟延环节的2容对象。参照图1的阶跃响应曲线,可得设备冷却器的传递函数如(2)式所示。
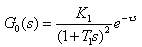 (2)
式中K1——设备冷却器传递系数;
T1——设备冷却器时间常数;
S ——拉普拉斯算子。
调节阀的动态特性是指当输入信号(阀门开度r(t))为单位阶跃响应函数时,输出信号(介质流量C(t))的响应曲线。调节阀的动态特性近似于一阶惯性环节的动态特性,其阶跃响应曲线如图2所示。
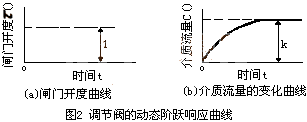
根据调节阀惯性环节的动态特性,可得调节阀的传递函数如(3)式所示:
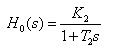 (3)
式中K2——调节阀的传递系数;
T2——调节阀的时间常数。
2.2.3 2种调节系统的数学模型
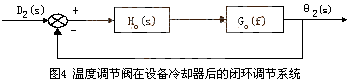
无论温度调节阀是设置在设备冷却器前、后,都构成了1个闭环调节系统。为书写简单,记K1K2e-=A。若温度调节阀在设备冷却器前,则闭环控制系统如图3所示,其传递函数F1(s)如(4)式所示。τs
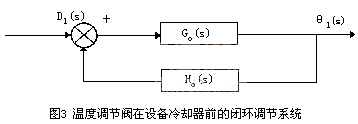
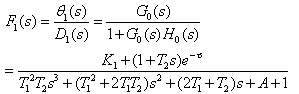 (4)
若温度调节阀在设备冷却器后,则闭环调节系统如图4,其传递函数F2(s)如(5)式所示。
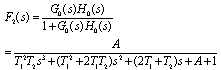 (5)
式(4),(5)中,F1(s)与F2(s)分母相同,即2种系统的闭环特征方程相同,2种调节系统的稳定性一样。闭环特征方程如(6)式所示:
T12T2s3+(T12+2T1T2)s2+(2T1+T2)s+A+1=0 (6)
据劳斯判据,为使系统稳定,应满足(7),(8)式:
A+1>0 (7)
 (8)
由于A远大于0;并且实际过程中,T2远小于T1。所以满足系统稳定的条件是0
2.2.5
2种调节系统的阶跃响应
由(4)、(5)式可知,F1(s)与F2(s)的分母都是三阶的,可根据实际情况降阶处理。由于温度调节阀的时间常数比调节对象的时间常数小得多,即与T1相比,T2趋近于0,实际上,常把调节阀看作比例环节。故H0(s)可变为H'0(s)。
H′0(s)=K2
(9)
相应地,F1(s)可转化为F'1(s)、F2(s)可转化为F'2(s)。如(10),(11)式所示:
 (10)
 (11)
T12s2 +2T1s+A+1=0 (12)
方程(12)的特征根如(13)式所示:
s1,2=(-1/ T1)-j(K1K2/T1)
(13)
方程的根是1对负实部的共轭复根,因此,2种调节系统都属欠阻尼振荡系统,响应过程是衰减的。
将(10)式右边分子、分母同除以T12,取系统阻尼比ξ=(A+1)-1/2,得系统无阻尼自然振荡频率ωn=(A+1)1/2 / T1。于是(10)式如(14)式所示:
F'1(s)=[K1e-ωn2/(A+1)]/(s2+2ξωns+ωn2) (14)
对F'1(s)进行拉氏反变换后可得θ'1(t),欠阻尼二阶系统的单位阶跃响应如(15)式所示:
θ'1(t)=[K1e-τs/(A +1)]•[1-(1-ξ2)-1/2•e-εωntsin(ωd+β)] (15)
式中
ωd——阻尼振荡角频率;
β——阻尼振荡相位。
式(15)中,ωd=ωn•(1-ξ2)1/2,ωd<ωn (16)
β=arctan[(1-ξ2)/ξ]1/2 (17)
又
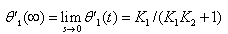 (18)
同理θ'2(t)=[A/(A+1)]•[1-(1-ξ2)-1/2•e-ξωntsin(ωd+β)] (19)
θ'2(∞)=K1K2/(K1K2+1) (20)
根据以上分析,可以得到(21)式:
θ'2(t)=K2θ'1(t),θ'2(∞)=K2θ'1(∞) (21)
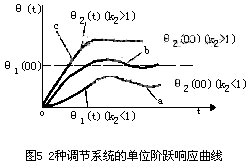
这样,根据θ'1(t)、θ'2(t)、θ'1(∞)、θ'2(∞),可得到2种系统的单位阶跃响应曲线,如图5所示。下面用单位阶跃响应的特征量对图5进行分析。
(1)峰值时间tp。该特征量表征系统响应初始段的快慢,由(22)式决定:
tp=π/ωd (22)
由于2种调节系统的ωn及ξ相同,故tp相同。
(2)超调量Mp。该特征量表征系统响应过程的平稳性,由(23)式决定。
Mp=[θ'(tp)-θ'(∞)] /θ'(∞)×100% (23)
式中
θ'(tp)——单位阶跃响应的峰值;
θ'(∞)——单位阶跃响应的稳态值。
为书写简单,记e-πξ/(1-ξ2)1/2=B。显然,2种调节系统的超调量Mp1、Mp2为:
Mp1=[K1e-τs/(A+1)]•B•100% (24)
Mp2=[A/(A+1)]•B•100% (25)
若K2>1,比较曲线c、b,可知曲线b的超调量Mp1小,平稳性好。即:Mp1p2;
若K2<1,比较曲线a、b,可知曲线a的超调量Mp2小,平稳性好。即:Mp1>Mp2 。
(3)衰减率Ψ。该特征量表征经过1个周期后,阶跃响应曲线上减少的振幅,由(26)式确定。
Ψ=1-[M(tp+Tk)/M(tp)] (26)
式中
M(tp)——tp时,单位阶跃响应的振幅;
M(tp+TK)——tp+TK时,单位阶跃响应的振幅;
Tk——单位阶跃响应的振荡周期。
2种调节系统的衰减率Ψ1、Ψ2如(27),(28)式:
Ψ1=1-[K1e-τs/(A+1)]2•B2 (27)
Ψ2=1-[K1K2e-τs/(A+1)]2•B2 (28)
若K2>1,由曲线c、b,知曲线b的衰减率Ψl大,趋近稳态值快;即:Ψ1>Ψ2;若K2<1,比较曲线a,b,知曲线a的衰减率Ψ2大,趋近稳态值快;即:Ψ1<Ψ2
(4)稳态误差W(∞)。该特征量表征保持被调参数的稳态精确度,由(29)式决定。
w(∞)=1-θ′(∞) (29)
显然,W1(∞)=[K1(K2-1)+1]/(K1K2+1) (30)
W2(∞)=1/(K1K2+1) (31)
若K2>1,由曲线c、b,知曲线c的W2(∞)小。即:W1(∞)>W2(∞);若K2<1,由曲线a,b,知曲线b的稳态误差W1(∞)小。即:
W1(∞)<W2(∞)
2种调节系统在超调量、衰减率、稳态误差存在差异,差异由K2引起。即当K2>1时,温度调节阀在设备冷却器前,调节系统的单位阶跃响应在超调量、衰减率品质较好,但稳态误差较大;当K2<1时,温度调节阀在设备冷却器后,调节系统的单位阶跃响应在超调量、衰减率品质较差,但稳态误差较小。而是温度调节阀的传递系数,随调节阀流量特性的不同而不同。因此,对2种调节系统的讨论就转化为对调节阀传递系数的讨论。
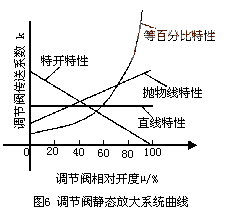
调节阀的流量特性是指被调介质流过阀门的相对流量与阀门的相对开度之间的关系。有直线、等百分比、快开和抛物线等4种典型流量特性。调节阀的静态传递系数K是流量特性曲线上各点的斜率。4种流量特性的静态传递系数确定方法如下。
(1) 直线流量特性调节阀的传递系数如(32)式:
K=1-1/R (32)
式中
R——调节阀的可调范围。
R由(33)式确定:
R=Qmax/Qmin (33)
其中,Qmin为调节阀可调节的最小流量,一般为最大流量的2%~4%。显然,直线流量特性调节阀的传递系数K远小于1,如图6所示。
(2)等百分比流量特性调节阀的传递系数由(34)式确定:
K=R(μ-1)lnR (34)
式中
μ——调节阀的相对开度。
μ为调节阀在某一开度下的行程L与全开时的行程LMma× 之比,即由(35)式确定:
μ=L/Lma× (35)
当R在[25,50]及在(0,0.6368)时,01。
等百分比流量特性调节阀的传递系数K随相对开度增大而增大,如图6所示。等百分比调节阀的流量特性在低开度(小于50%)时,流量变化较小;高开度(大于60%)时,流量变化很大。因此,等百分比流量特性调节阀更适合于在[0.6513,1]范围内工作,此时K>1。
(3)快开流量特性调节阀的传递系数见(36)式:
K=2(1-1/R)(1-μ) (36)
当R在[25,50]及在(0,0.4792)时,K>1;当R在[25,50]及μ在[0.4897,1]时,0
快开流量特性调节阀的K随相对开度增大而减小,如图6所示。快开流量特性在低开度(小于50%)时,流量变化较大;高开度(大于60%)时,流量变化较小。因此,快开流量特性调节阀更适合于在(0,0.4792)范围内工作,此时0
(4)抛物线流量特性的传递系数由(37)式确定:
K=(2/R)(R1/2-1)[1+(R1/2-1)μ] (37)
当R在[25,50]及在(0,0.5135)时,01。
抛物线流量特性调节阀的传递系数K随相对开度增大而增大,如图6所示。该调节阀的流量特性是1条抛物线,其特性介于直线特性与等百分比特性之间。低开度(小于50%)时,流量变化较小;高开度(大于60%)时,流量变化较大。因此,抛物线流量特性调节阀更适合在[0.5313,1]范围内工作,此时K>1。
3 结论
3.1温度调节阀设置在设备冷却器前、后的2种闭环调节系统稳定性是相同的。系统稳定的条件是:调节阀的传递系数K2、设备冷却器的传递系数K1以及迟延时间常数e-τs三者的乘积在(0,4)区间内。
3.2调节阀传递系数K的工作范围决定了采用何种调节系统。当K>1时,采用温度调节阀位于设备冷却器前的调节系统,调节效果较好,超调量小,衰减较快,但稳态误差相对较大,稳态误差与超调量和衰减率相比,对调节品质影响较小。等百分比流量特性和抛物线流量特性调节阀更适合于在K>1范围内工作。当0
3.3开式冷却水系统中,位于闭式冷却水热交换器前的温度调节阀可以取消的条件是:壳侧出水温度的波动在0~
3.4冷却水系统中,温度调节阀选用等百分比流量特性或抛物线流量特性时,应将温度调节阀置于设备冷却器前;当其选用直线流量特性或快开流量特性时,应将温度调节阀置于设备冷却器后。